
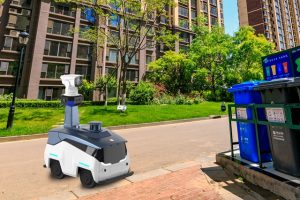
选择视觉识别巡检机器人,先别急着对比外观和功能数量,关键是看它能不能适应现场。园区、仓库、机房、厂区等环境的道路、光线、巡检点位都不一样。把巡检目标说清楚,才能选到匹配的设备。

先看需要识别什么
不同任务对视觉能力的要求不同。有的需要读取仪表数据,有的要识别设备指示状态、区域占用情况、门窗开闭或人员闯入。确认识别对象的尺寸、距离、角度和清晰度,再确定摄像头分辨率、补光方式及镜头配置。对于光线变化明显的区域,还要关注夜间和逆光条件下的采集效果。
再看机器人能否顺利通行
巡检机器人要长期在现场运行,底盘通过能力很重要。应了解通道宽度、坡道角度、门槛高度、地面平整度和电梯使用需求。室内地面较平整,可关注转弯灵活性与静音表现;室外或厂区道路复杂,则要看防尘、防潮、减震和爬坡能力。
导航避障与续航要结合场地
智能巡检机器人需要在人员、车辆和临时障碍物存在的环境中完成任务。选择时可了解其定位方式、地图构建、动态避障和断点续巡能力。巡检路线较长时,还要核对续航时间、自动回充方式和充电点位置,避免设备在任务中途停留。
数据对接和日常使用同样重要
巡检采集的图片、视频和异常记录,需要方便查看和追溯。可确认平台是否支持任务排班、点位配置、记录查询和权限管理;如需接入现有系统,应提前核对接口形式和数据格式。购买前建议安排现场测试,重点观察识别结果、路线运行和异常提示是否符合实际流程。
视觉巡检机器人选型的核心,是让识别能力、移动能力和管理平台配合现场任务。需求越具体,方案越容易落地,后续使用也更省心。