
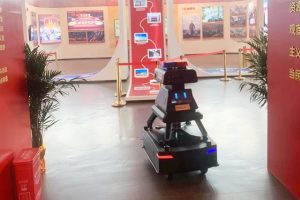
巡逻机器人视觉算法主要负责处理摄像头采集的画面,帮助机器人识别环境、判断目标并辅助导航。它不是单一功能,而是由图像识别、目标检测、定位和场景分析等技术组成。实际效果与摄像头、算力、光线、网络和现场环境都有关系。

识别画面中的目标
目标检测算法可以从图像中识别人员、车辆、设备或其他设定对象,并标出大致位置。在园区或厂区巡逻时,这类能力可用于发现人员进入特定区域、通道出现障碍等情况。识别类别和范围需要结合具体场景设置,避免把无关画面当成异常。
辅助机器人判断位置
机器人移动时,视觉算法可以利用连续画面中的特征变化,辅助判断自身位置和周围环境。结合激光雷达、里程计等传感器后,定位与避障通常更有参考依据。遇到走廊结构相似、地面反光或环境变化较大的情况,单靠视觉可能出现判断偏差,因此多传感器协同很重要。
适应光线
白天、夜间、逆光和雨雾天气会影响画面质量,也会影响识别结果。实际部署时,需要根据环境选择摄像头和补光方案,并通过现场测试调整算法参数。算法还应能处理一定程度的遮挡、画面抖动和背景变化,但复杂环境下仍需人工复核。
异常判断需要场景规则
视觉系统能识别画面特征,但“是否异常”往往要结合地点、时间和管理规则判断。例如,同一人员出现在公共通道和限制区域,处理方式可能不同。因此,巡逻机器人视觉算法通常需要与告警规则、任务管理平台配合,记录事件图片、发生时间和位置,便于后续核查。
选型要看实际任务
了解巡逻机器人视觉算法时,可重点关注识别对象、响应速度、误报处理、数据留存和系统兼容性。不要只看算法名称或演示效果,应使用真实路线和光照条件进行测试。算法负责提供判断依据,日常管理仍需明确处置流程,才能让巡逻信息真正发挥作用。
视觉算法让巡逻机器人具备看见、识别和辅助判断的能力,但效果取决于算法与硬件、环境和管理规则的配合。明确巡逻任务,再评估识别需求和现场条件,选型会更有针对性